Automatización de la alimentación en granjas lecheras (3)
Artículo técnico publicado en la revista Frisona Española 275 (sep-oct 2026)
Introducción
Esta tercera entrega sobre la automatización de la alimentación se va a centrar en las distintas posibilidades técnicas para el elemento del sistema que lleva el alimento al comedero y lo deposita en él. Este carro distribuidor (también denominado autómata de distribución) realiza la misma función que el tradicional carro mezclador al que estamos acostumbrado, bien arrastrado por un tractor, bien autopropulsado, con la diferencia de que este autómata puede realizar también la mezcla de los ingredientes de la ración o puede ser, simplemente, un carro distribuidor en el que se deposita la mezcla de ingredientes realizada en la cocina, según el modelo.
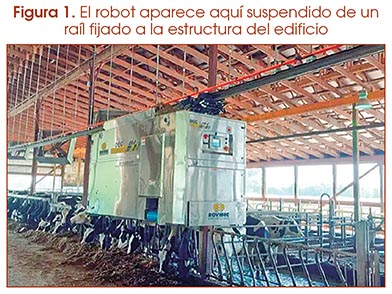 Robots suspendidos sobre raíl
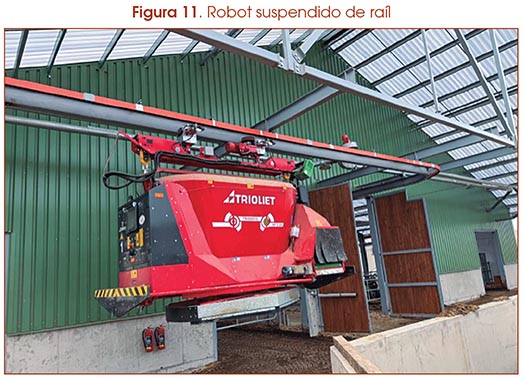
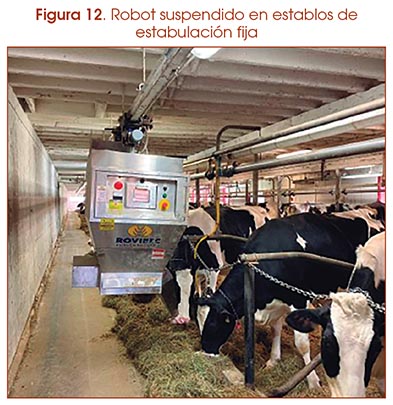
En este caso, el robot de distribución se desplaza sobre un raíl gracias a una combinación de rodillos y ruedas motrices. El raíl está formado por una viga tipo IPN/IPE de la que queda suspendido el robot de distribución. Dependiendo de las circunstancias y de las recomendaciones de los fabricantes, el raíl puede fijarse a la estructura del edificio mediante soportes metálicos y conectores adecuados, o bien a pórticos independientes apoyados sobre el suelo.
La energía eléctrica necesaria para su funcionamiento se suministra mediante baterías recargables o de forma continua desde la red eléctrica. En este último caso, la alimentación eléctrica se realiza mediante un carril electrificado instalado en paralelo a la viga soporte.
Para distinguir los distintos grupos de animales, se colocan topes o contactores sobre el raíl.
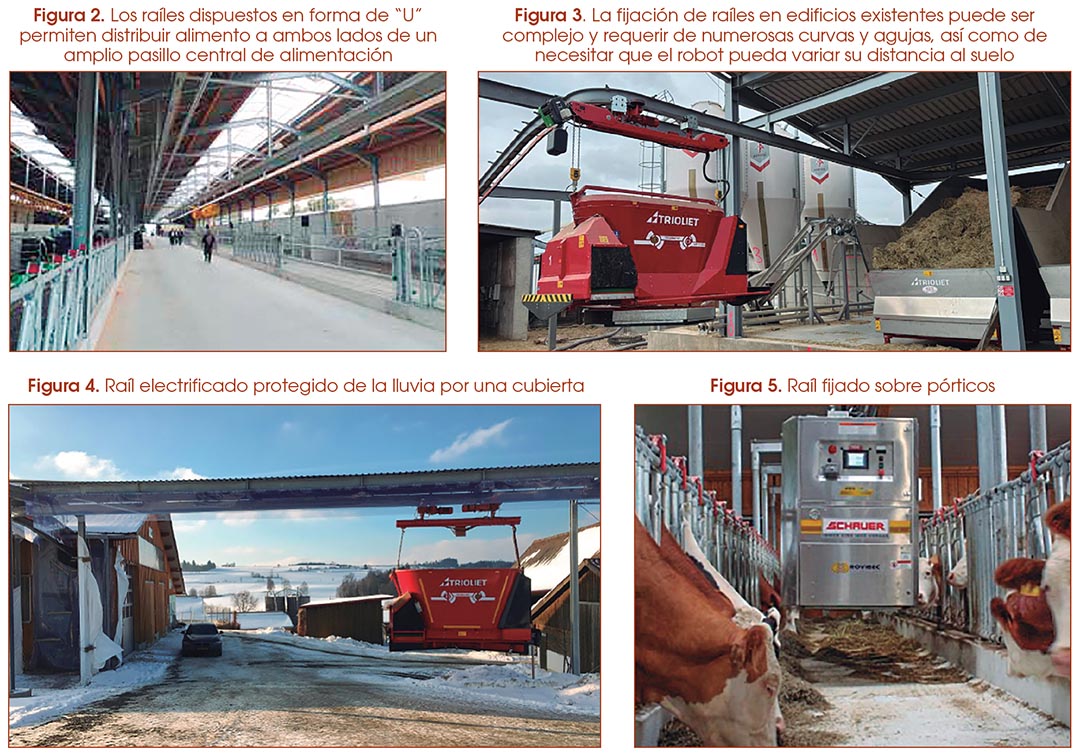
Ventajas y limitaciones de este sistema de circulación
La circulación sobre raíl exige tener en cuenta el volumen total de la estructura portante y del robot de distribución. Por ello, es importante prestar atención a la altura libre disponible bajo la estructura del edificio.
Si el circuito de alimentación requiere cambios de dirección, será necesario utilizar carriles curvos o instalar agujas de cambio de vía, lo que puede dificultar su adaptación en edificios ya existentes. La presencia de carriles en el exterior, durante el paso de un edificio a otro, puede interferir con la circulación de otros vehículos y puede requerir protección frente a las inclemencias meteorológicas. Cuando existen diferencias de nivel entre edificios, también es necesario considerar cuidadosamente las pendientes admisibles.
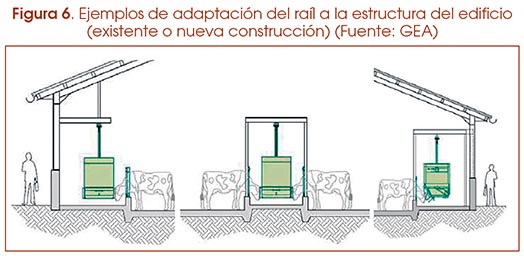 Este sistema permite pasar por encima de zonas utilizadas por los animales (zonas sucias) o de áreas imposibles de atravesar con vehículos de ruedas. Se adapta con mayor facilidad a ciertas limitaciones técnicas de edificios ya existentes. Algunos modelos disponen de pórticos elevables para superar obstáculos de gran altura (Figura 6).
Según la situación, ya sea en una construcción nueva o en la adaptación de una instalación existente, el raíl de soporte puede fijarse a la estructura del edificio o a pórticos independientes. En el primer caso, la estructura deberá dimensionarse y validarse por una oficina técnica especializada, teniendo en cuenta las sobrecargas (raíl y robot cargado).
En el segundo caso, deberán instalarse pórticos metálicos dimensionados según la distancia entre apoyos, también calculados por un gabinete técnico especializado. Debe prestarse atención a las zonas de paso, especialmente si las operaciones de encamado deben realizarse desde el pasillo. En todos los casos, deben considerarse las dimensiones del conjunto formado por el robot, el raíl, los soportes de fijación, los desplazamientos laterales y las oscilaciones derivadas del movimiento.
Anchura de los pasillos de alimentación
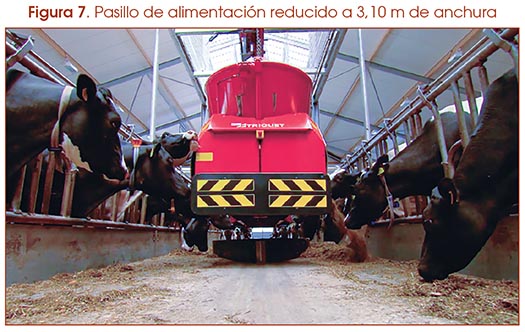 Dependiendo de la marca, la anchura mínima de los pasillos por los que debe circular el robot de distribución varía entre 2,5 y 3,5 m. Estas anchuras se determinan a partir del ancho del propio robot más un espacio de seguridad adicional de entre 50 y 75 cm a cada lado, que puede coincidir con el espacio existente entre el robot y el murete del comedero.
En este sentido, el pasillo de circulación del robot de distribución de la Figura 5 parece demasiado estrecho, siendo más aceptable el de la Figura 7, equipado con un único raíl central para un funcionamiento de ida y vuelta del robot, distribuyendo alimento a ambos lados.
La anchura máxima que permite alimentar dos líneas de comederos con un solo raíl depende del tipo de robot. Algunos modelos disponen de una extensión de la cinta distribuidora que se despliega durante la distribución. Llegando a una anchura máxima total de 4 m. Por encima de ese valor, resulta necesario instalar un segundo raíl.
Robots de distribución sobre ruedas
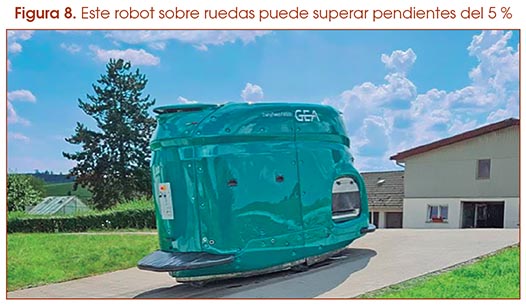 Los robots de distribución que circulan por el suelo se desplazan mediante ruedas macizas o neumáticas. La tracción puede realizarse mediante un motor térmico o mediante un motor eléctrico alimentado por baterías embarcadas o por un carril específico que proporciona alimentación eléctrica y guiado.
En el caso de los motores térmicos, es necesario planificar la ubicación del depósito de combustible y el sistema de repostaje. Cuando se utilizan baterías eléctricas, estas requieren tiempos mínimos de recarga. El método de carga varía considerablemente según el fabricante. La recarga puede realizarse durante el aprovisionamiento del carro o en períodos específicos dedicados exclusivamente a esta operación.
En algunos sistemas, la mezcla de forrajes se realiza en una mezcladora fija alimentada por la red eléctrica para disponer de mayor potencia. Antes de la compra deben evaluarse cuidadosamente la autonomía, los ciclos de recarga y la vida útil de las baterías, ya que estos factores tienen una influencia importante sobre los costes de funcionamiento. Este tipo de distribución depende en gran medida de la calidad y naturaleza del suelo, por lo que será indispensable disponer de vías de circulación adecuadas entre las distintas zonas.
Sistema de guiado
Identificación del recorrido. Las versiones sobre ruedas deben poder orientarse entre las zonas de carga y de distribución. Para ello se instala un cable incrustado en el hormigón a poca profundidad dentro de la zona de rodadura (guiado por cable), o bien placas metálicas de referencia colocadas en el suelo. Estos elementos permiten a los sensores embarcados identificar la ruta a seguir.
Dentro de los edificios, algunos robots utilizan sensores ultrasónicos. En ese caso, los comederos o las paredes laterales sirven como referencia. Estos sistemas son relativamente fáciles de modificar en caso de ampliación de las instalaciones.
En edificios existentes pueden ser necesarias obras de adaptación, como el corte del hormigón para instalar los sistemas de guiado. Los sistemas basados en placas metálicas son más sensibles al paso de otros vehículos, como tractores o encamadoras, y pueden deteriorarse rápidamente. La pérdida de placas o fragmentos interrumpe la continuidad del circuito e impide al robot completar su recorrido.
Identificación de los lotes de alimentación. El robot debe ser capaz de distinguir los distintos grupos de animales a alimentar durante todo su recorrido. Algunos sistemas emplean etiquetas RFID integradas en el hormigón. Otros se orientan según la distancia recorrida. También existen sistemas basados en una combinación de paneles y detectores ópticos.
Ventajas y limitaciones de los robots sobre ruedas
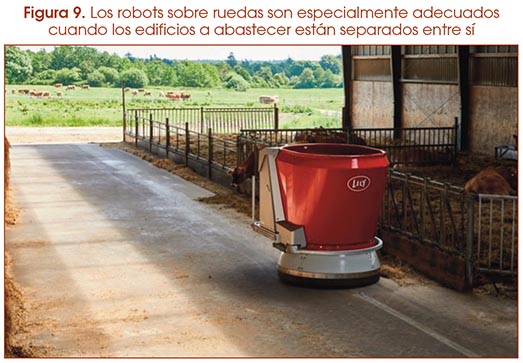 La distribución mediante robots sobre ruedas requiere superficies estables y transitables (hormigón o asfalto), sin escalones ni desniveles importantes. Dependiendo del modelo, los fabricantes suelen indicar pendientes máximas admisibles del 5 al 10 %. Este aspecto es especialmente importante cuando el robot debe desplazarse entre varios edificios (Figura 9).
La planificación de los recorridos y la estabilización de las superficies deben formar parte del proyecto. Una disposición compacta de los edificios, sin cruces de circulación entre la cocina de preparación de alimentos y las instalaciones atendidas, constituye una ventaja significativa. La autonomía de las baterías y el número de distribuciones diarias determinan la longitud máxima posible del circuito. Distancias excesivamente largas reducen el tiempo efectivo de distribución y aumentan las inversiones necesarias en caminos acondicionados.
Sustitución y vida útil de las baterías
Para los modelos equipados con baterías, la duración de estas y su sustitución periódica constituyen factores esenciales, ya que afectan directamente al coste de funcionamiento. Algunos fabricantes indican sustituciones anuales, mientras que otros hablan de varios años de duración. Estas diferencias dependen principalmente del tipo de batería utilizado (litio, plomo, etc.).
Anchura de los pasillos de alimentación
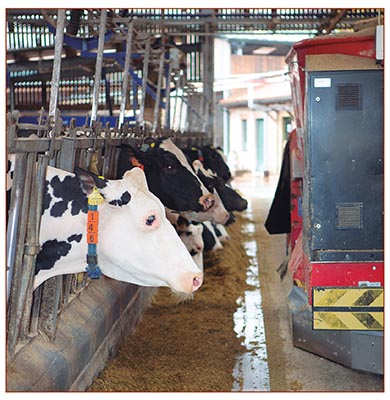
La mayoría de estos robots están diseñados para realizar distribuciones frecuentes y de pequeña cantidad, por lo que ocupan poco espacio. Gracias a ello, pueden trabajar en pasillos más estrechos que los necesarios para equipos de distribución convencionales. Este aspecto permite reducir la superficie construida, aunque solo resulta realmente relevante en edificios de nueva construcción diseñados específicamente para utilizar robots de alimentación.
El ahorro estimado es de aproximadamente dos metros cuadrados de edificio por cada metro lineal de mesa de alimentación en comparación con soluciones tradicionales. En las versiones sobre ruedas debe preverse suficiente espacio para que el robot pueda girar al final del pasillo.
Las anchuras mínimas recomendadas oscilan entre 2,50 y 3,50 m, valores similares a los exigidos por los sistemas suspendidos sobre raíl. Cuando no existen obstáculos laterales, el ancho mínimo de los caminos exteriores hormigonados suele situarse entre 2,00 y 2,80 m.
Problema de los portones
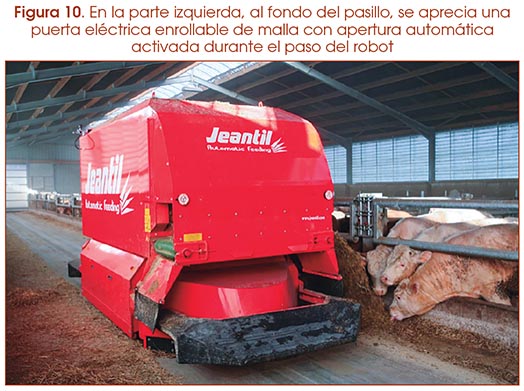 Independientemente de que el robot se desplace sobre raíl o sobre ruedas, cuando debe circular entre distintos edificios es imprescindible resolver la apertura automática de las puertas. En los edificios semiabiertos, sin puertas en la mesa de alimentación, este problema no existe.
Las puertas enrollables de malla o lona son especialmente adecuadas para sistemas de apertura automática activados por la llegada del robot. Es fundamental garantizar una correcta coordinación entre todos los elementos. En muchos casos será necesario sustituir las puertas existentes. También puede considerarse la instalación de cortinas de tiras translúcidas, siempre que sean compatibles con los dispositivos de seguridad del robot.
No obstante, estas tiras suelen deteriorarse con rapidez debido al paso frecuente de los equipos automatizados.
Criterios de elección entre robots sobre ruedas y robots suspendidos sobre raíl
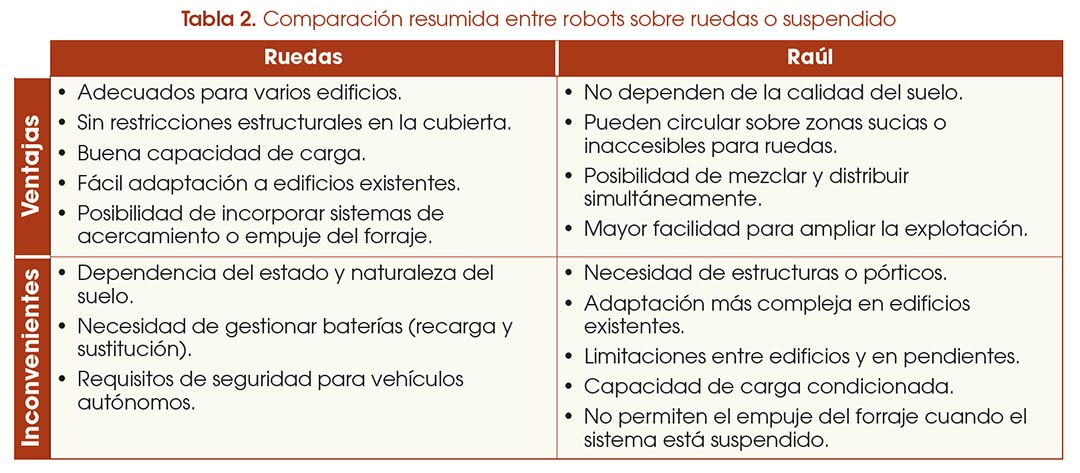
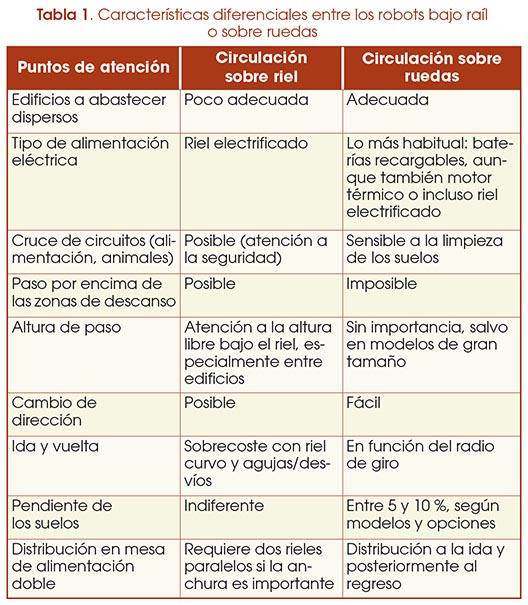 La Tabla 1 muestra las características de los dos tipos de robots, el suspendido de raíl (Figura 11) y el robot sobre ruedas.
Tendencia hacia los robots sobre ruedas: ¿está justificada?
Los primeros modelos, desarrollados en Canadá y en el norte de Europa para establos con ganado atado, eran robots suspendidos sobre raíl que distribuían alimento directamente sobre los comederos en edificios muy compactos.
La evolución de las tecnologías de guiado y la mejora de la autonomía de las baterías han impulsado el desarrollo de los robots sobre ruedas actualmente comercializados. Sin embargo, los sistemas sobre raíl mantienen ventajas importantes:
• No requieren tiempos de recarga.
• Presentan menores costes de funcionamiento al no necesitar sustitución periódica de baterías.
 • Ofrecen ventajas potenciales en materia de seguridad frente a futuras normativas sobre vehículos autónomos.
La principal ventaja de los robots sobre ruedas radica en su facilidad de adaptación a edificios ya existentes, ya que no requieren estructuras portantes dentro ni entre las instalaciones. Algunos fabricantes incluso ofrecen soluciones híbridas: robots sobre ruedas alimentados mediante un carril electrificado ligero que puede instalarse en casi cualquier edificio (Tabla 2).
¿Debe reducirse la anchura de los pasillos de alimentación?
 La reducción de la anchura de los pasillos es uno de los principales argumentos comerciales utilizados por los fabricantes de robots de alimentación. Algunas empresas proponen pasillos de tan solo 2,50 m de ancho, aproximadamente 2 m menos que los habituales en edificios convencionales.
Sin embargo, con una anchura tan reducida, en caso de avería un carro distribuidor convencional no podría acceder para efectuar un reparto de emergencia. Además, la mayoría de las explotaciones que adoptan robots de alimentación suelen haber sustituido completamente los equipos tradicionales, por lo que no disponen de alternativas de respaldo. Por ello, una reducción extrema de la anchura de los pasillos solo resultaría razonable con un contrato de mantenimiento fiable y una asistencia técnica rápida.
Según la experiencia recogida en diversas explotaciones, los usuarios generalmente destacan una buena fiabilidad de estos sistemas. No obstante, mantener anchuras convencionales de 5 m para distribución por un lado o 6 m para distribución por ambos lados proporciona un margen de seguridad considerable y mejora la flexibilidad futura del edificio.
El principal beneficio de reducir la anchura de los pasillos es el ahorro en superficie construida. Sin embargo, este escenario es relativamente poco frecuente, ya que la inversión en robots de alimentación suele realizarse en edificios existentes y no necesariamente en proyectos de nueva construcción.
Las estimaciones citadas indican que reducir 2,50 m la anchura del pasillo puede suponer un ahorro aproximado de 230 €/UGM (Unidad de Ganado Mayor) en el coste de construcción del establo. Asimismo, la simulación económica considera un ahorro aproximado de 1,5 €/1.000 litros de leche en el coste total (inversión más funcionamiento).
En consecuencia, la proximidad y rapidez del servicio posventa deben ser factores determinantes al decidir si conviene o no reducir la anchura de los pasillos.
Finalmente, reducir la anchura no implica necesariamente llevarla al mínimo posible. Una anchura de 2,50 m resulta excesivamente ajustada, especialmente si se desea poder intervenir en caso de avería. Debe preverse siempre la anchura del robot más un margen de seguridad de entre 0,50 y 0,75 m a cada lado. En este contexto, una anchura de 3,10 m se considera un mínimo razonable que ya permite obtener ahorros significativos sin comprometer en exceso la operatividad.
 Resumen
Si en la segunda entrega comentábamos que la “cocina” era el “corazón” o núcleo central de una instalación de alimentación automática, no menos importancia tiene el robot, carro o autómata que distribuye la ración preparada en aquélla. Este elemento también tiene cierta versatilidad en su elección, si bien parece que los sistemas sobre ruedas se están imponiendo, aunque no son descartables los carros suspendidos, sobre todo en granjas existentes donde existen desniveles entre las naves, pasillos estrechos y la necesidad de instalar curvas más cerradas o, incluso, desvíos tipo ferroviario, pero “en el aire”. Se trata, en definitiva, de meditar bien la elección del sistema de distribuidor a utilizar, en función de las instalaciones en las que ha de trabajar, costes de mantenimiento, tiempos de recarga necesarios, etc.
Si quieres leer el artículo en PDF puedes descargarlo desde este enlace o también desde "Documentos" al final de esta noticia.
Artículo técnico publicado por Antonio Callejo Ramos en el número 275 de la revista Frisona Española, correspondiente a los meses de septiembre y octubre de 2026.
Enlaces
-
YoutubeSuscríbete al canal de YouTube de CONAFE - Frisona Española
-
FacebookSíguenos en la página en Facebook de CONAFE - Frisona Española
-
TwitterSíguenos en el Twitter de CONAFE - Frisona Española
-
InstagramSíguenos en el Instagram de CONAFE - Frisona Española